Chargement en cours…
Contenu Exact du Sachet Antistatique
1x Vérin linéaire électrique 12V 100mm 750N IP54
2x Goupilles de fixation M6 en acier zingué avec clips de verrouillage R-clip
2x Équerres de montage en acier pour carter et chape de tige
actuators12VPWM • Analog • POLARITY850 g
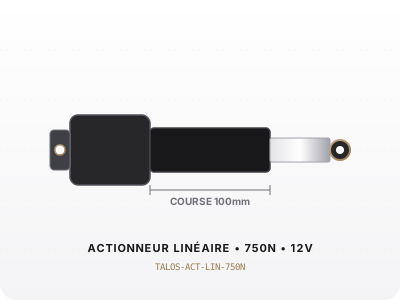
Vérin Linéaire Électrique 12V 100mm 750N
Actionneur industriel étanche IP54, course 100mm, poussée max 750N (~75 kgf), fins de course intégrés
Course utile
100 mm (course réelle 102mm)
Force de poussée
750 N (~75 kgf en dynamique)
Vitesse à vide
10 mm/s (7 mm/s en charge)
Étanchéité
IP54 poussière et projections
1
Précautions de câblage et mise sous tension
- Inversion de polarité : Le vérin s arrête automatiquement en butée grâce à ses microrupteurs internes coupant le courant dans le sens d extension, mais ne jamais bloquer mécaniquement la tige en milieu de course sans fusible.
- Respecter le facteur de marche de 20% max : 2 minutes de mouvement continu doivent être suivies de 8 minutes de repos pour préserver le bobinage.
- La charge maximale radiale (latérale) ne doit pas dépasser 100N.
Brochage et câblage
| Pin # | Broche / Nom | Couleur Réelle | Signal | Où brancher (Carte ESP32 / Arduino / Driver) | Rôle Technique & Précautions |
|---|---|---|---|---|---|
| 1 | Borne M+ (Rouge) | Rouge | POWER | Pont en H OUT1 (BTS7960 / L298N) | +12V = extension de la tige / 0V = rétractation |
| 2 | Borne M- (Noir) | Noir | GND | Pont en H OUT2 (BTS7960 / L298N) | GND = extension / +12V = rétractation (inversion de polarité) |
Spécifications électromécaniques détaillées
Caractéristiques Électriques
| Paramètre | Valeur | Notes techniques |
|---|---|---|
| Tension nominale | 12.0 V DC | Plage tolérée 10.5V à 14.5V |
| Courant à vide | 0.6 A | Moteur à courant continu à balais |
| Courant en pleine charge | 3.2 A | Prévoir fusible 5A rapide |
| Puissance nominale | 38 W | À charge maximale 750N |
| Cycle de travail (Duty) | 20% (2 min ON / 8 min OFF) % | Protection thermique obligatoire |
| Niveau sonore | < 45 dB | Engrenages métal lubrifiés usine |
Caractéristiques Mécaniques
| Paramètre | Valeur | Notes techniques |
|---|---|---|
| Longueur rétracté (L1) | 205 ±2 mm | Entraxe trou de fixation avant/arrière |
| Longueur déployé (L2) | 305 ±2 mm | L1 + course de 100mm |
| Alésage des chapes | Ø 6.2 mm | Pour axe ou goupille M6 |
| Diamètre fourreau | Ø 32.0 mm | Aluminium 6063-T6 anodisé argent |
| Diamètre tige télescopique | Ø 20.0 mm | Inox brossé avec joint racleur |
| Masse totale | 850 g | Solide et rigide en porte-à-faux |
Extraits de code & intégration rapide
Contrôle de sens et vitesse via Pont en H (Arduino / ESP32)cpp
Bibliothèque(s) requise(s) :
Code autonome sans dépendance
const int PIN_RPWM = 25;
const int PIN_LPWM = 26;
const int PIN_REN  = 27;

void setup() {
  pinMode(PIN_RPWM, OUTPUT);
  pinMode(PIN_LPWM, OUTPUT);
  pinMode(PIN_REN, OUTPUT);
  digitalWrite(PIN_REN, HIGH);
}

void deployActuator(int speedPWM) {
  analogWrite(PIN_LPWM, 0);
  analogWrite(PIN_RPWM, speedPWM);
}

void retractActuator(int speedPWM) {
  analogWrite(PIN_RPWM, 0);
  analogWrite(PIN_LPWM, speedPWM);
}

void stopActuator() {
  analogWrite(PIN_RPWM, 0);
  analogWrite(PIN_LPWM, 0);
}

void loop() {
  deployActuator(200);
  delay(10000);
  stopActuator();
  delay(2000);
  retractActuator(255);
  delay(10000);
  stopActuator();
  delay(5000);
}